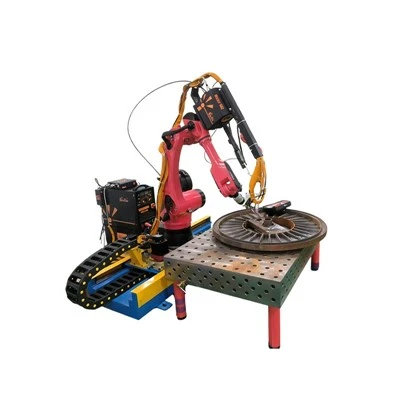
Ol samting bilong bosim wanpela 'injection molding robot' em wok bilong en, ples bilong kamap, taim bilong mekim samting, spit bilong muvmen, na 'acceleration/deceleration'.
Kontrol bilong wanpela injeksen molding robot i bruk long tupela kain: poin-i go long-poin kontrol na kontinu trajektori kontrol.
Ol i ken wokim kontrol sistem long yusim dijitel sekwensel kontrol bihainim ol samting we eksen i laikim. Pastaim em i mas programim na putim program, na bihain bosim robot long mekim wok bihainim program ol i makim.
I gat tupela rot bilong putim program: seperet stoa na sentralais stoa. Seperet stoa i save putim infomesen long ol kain kain kontrol fakta insait long tupela o moa stoa divais, olsem putim infomesen bilong 'sequence' insait long wanpela 'pin plate', 'cam drum', o 'perforated tape'; putim infomesen bilong posisen insait long wanpela taim rilei o konstan-spid rotary dram. Sentralais storage i save putim olgeta infomesen long ol kain kain kontrol fakta insait long wanpela storage divais, olsem magnetik tep o magnetik dram. Ol i save yusim dispela rot long ol taim we ol i mas bosim 'sequence', 'position', 'time', na 'speed' wantaim, olsem, long ol 'continuous control' senario.
Ol i save yusim ol 'pin plate' long ol taim we ol i mas senisim program hariap. Long senisim wanpela program yu mas senisim wanpela kain pin plet tasol, na yu ken yusim wankain plug-in planti taim; longpela bilong program we 'punched tape' inap long holim i no gat mak bilong en, tasol sapos wanpela asua i kamap, ol i mas senisim olgeta 'teip'; infomesen kapasiti bilong 'punched card' i liklik, tasol em i isi long senisim, sevim, na yusim gen; ol magnetik kor na ol magnetik dram i gutpela tasol long ol wok we i gat bikpela spes bilong putim ol samting. Pasin bilong makim 'control element' i dipen long 'complexity' na 'precision' bilong program.
Long ol han bilong ol robot we i gat planti samting long en, ol i yusim wanpela 'teach-and-reproduce type control system. Ol han bilong ol robot we i gat planti samting long en i save yusim ol dijitel kontrol sistem, ol liklik kompyuta, o ol sistem we i gat maikroprosesa-kontrol.
Ol pin plet em ol kontrol sistem we ol i save yusim planti taim, bihain long ol em ol dram we i gat 'cam-'. Ol dispela sistem i gat planti 'cams', we olgeta wan wan i gat wanpela 'motion axis', na wanpela 'revolution' bilong 'drum' i pinisim wanpela 'cycle'.