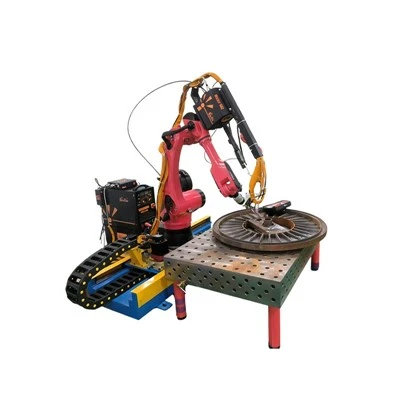
Long 1970s ol i lukim ol 'practical applications' we i kamap bikos long ol nupela teknoloji, na dispela i kamapim ol robot olsem PUMA series na SCARA robots. Ol taim bihain i gat ol 'downturns' na 'recovery', wantaim ol global sels i gro long 2014 i go inap long 2018, na ol i ting bai i go antap long averes bilong 14% long olgeta yia long 2019 i go inap long 2021. Divelopmen i bin senis long olgeta kantri: Amerika i bin go pas long pefomens na gutpela teknoloji, Japan bihain i kamap wanpela "robot kingdom," Jemani i bin kisim helpim long gro bilong Jemani 4.0," na Saina i divelopim indastri bilong em long ol step bilong 'theoretical' risets na kamapim ol 'prototype'.
Long sait bilong mining, bikos long ol nupela teknoloji, mining bilong ol indastriel robot i no klia yet, tasol ol i gat foapela bikpela samting: spesifik mekanik straksa, inap long mekim planti wok, kain kain save, na indipendens. Ol rot bilong skelim ol samting i gat kain kain: bihainim ol mak bilong ol 'coordinate', ol i ken putim ol i go long ol 'Cartesian coordinates', 'cylindrical coordinates', na ol narapela samting; bihainim ol rot bilong bosim, ol i ken brukim i go long non-servo kontrol na servo kontrol; ol i ken makim tu long 'topology', 'level of intelligence', 'drive type', na wok, na olgeta wan wan 'category' i gat ol pasin bilong en na ol samting we i ken kamap.
Long sait bilong ol besik komponen, wanpela indastrial robot i gat tripela hap: bodi bilong robot (manipulata, we i gat han bilong robot, draiv na transmisin divais, na ol sensa), kontrola na kontrol sistem, na 'teach pendant'. Ol bikpela samting em ol digri bilong fridom (i soim olsem yu inap long tanim tanim, planti taim 3-6), stretpela pasin bilong putim na mekim gen (mesarim stretpela pasin bilong putim), resolusen (minimum join muvmen distens o rotesen angle), wok ranj (set bilong ol poin we yu ken kisim long en efekta), maksimum spit (we i afektim efisiens), na maksimum kapasiti (long taim em inap long sanap operesen).
Long pinis, ol i tok olsem ol i save yusim ol indastriel robot long planti hai-tek indastri, na ol divelopmen trend long bihain taim i lukluk long 4-pela samting: 'intelligentization' (mekim wok bilong painim na skelim gut ol samting), wok bung wantaim long bosim (mekim gut wok bilong ol manmeri- masin na planti -divais), standedaisesen na modulaisesen (daunim ol kos na kamapim gutpela wok) ol 'mechanical configurations' (ol i ken stretim ol wok we i hatwok long kliagut long en).